


灵智妙境
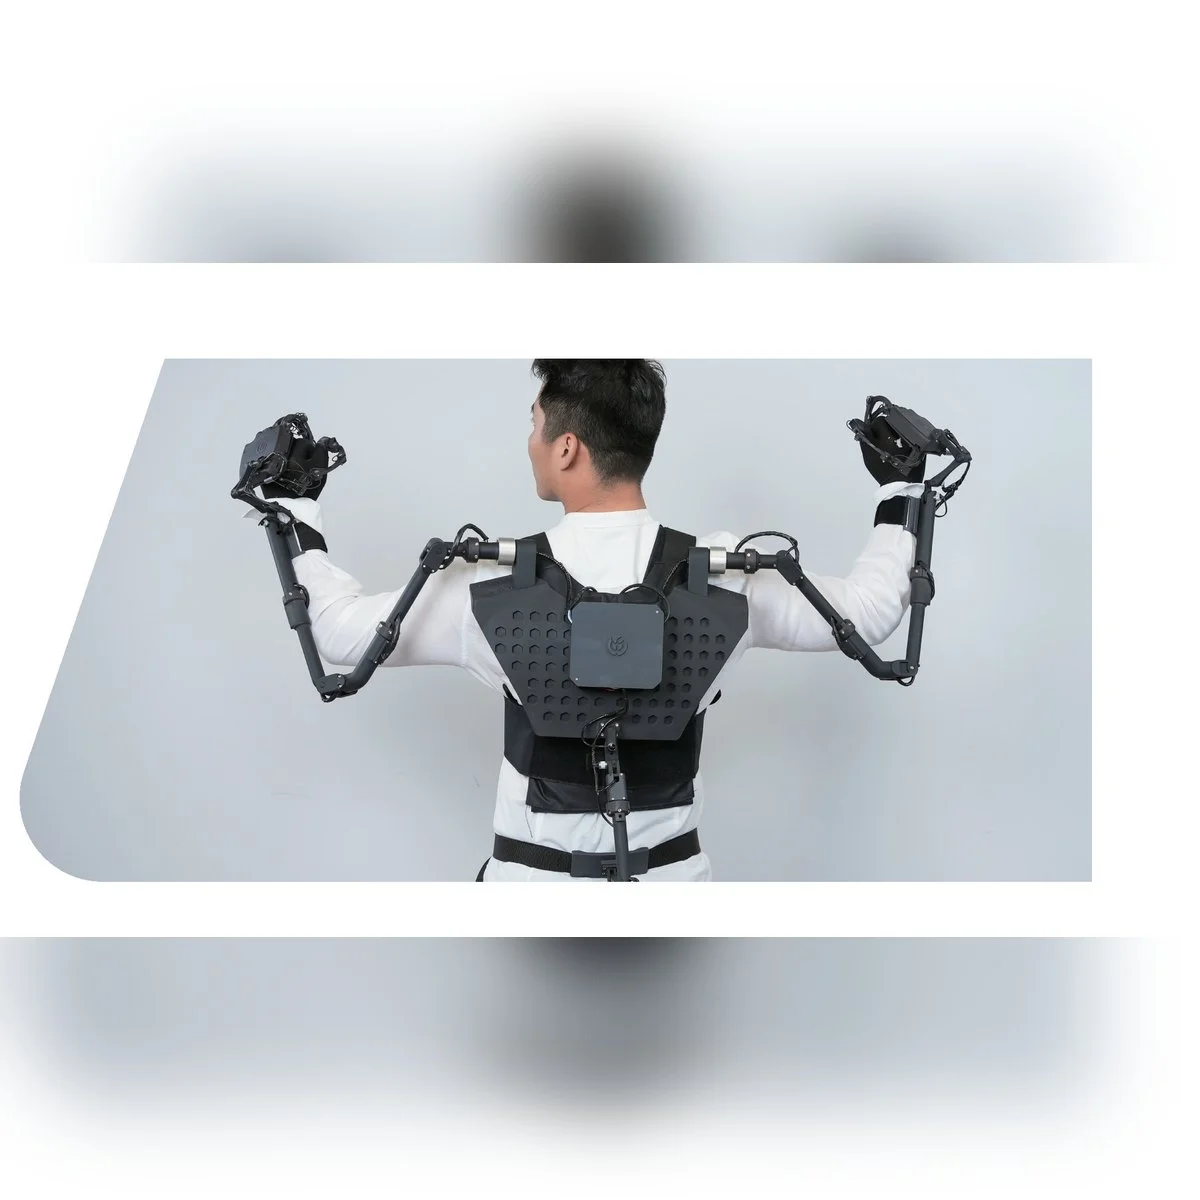
DexCap 外骨骼数据采集系统
65 自由度全域采集:双臂各 9 自由度、双手各 21 自由度、腰部 5 自由度,>1000Hz 高频反馈,模块化接口适配主流机械臂。
65 自由度千赫兹响应8 小时续航SDK 适配
- 65DOF全身自由度
- >1000Hz高频反馈
- 8h续航
- 4.2kg整机重量
价格因配置、数量与项目场景而异,请联系李经理或刘经理获取方案报价。
产品概述
DexCap 外骨骼数据采集系统面向机器人遥操作与具身智能数据采集:穿戴式外骨骼实时采集操作者的双臂、双手与腰部动作,毫米级精度、绝对式编码器,并支持线性振动马达反馈。
系统提供 C++ / Python / ROS SDK,可适配主流机械臂与仿真模型;提供 65DOF 全身、23DOF 上肢与腰部、42DOF 双手三种配置,满足不同数据采集场景。
核心亮点
- 1
更高自由度
双臂各 9 自由度、双手各 21 自由度、腰部 5 自由度。
- 2
更快响应
无线通讯 200Hz,有线通讯 1000Hz,>1000Hz 高频反馈。
- 3
更长续航
全身款 8 小时;上肢款 12 小时;双手款 4 小时(4 块磁吸式快拆电池)。
- 4
更广兼容
模块化接口 + 多协议适配,Windows / Linux,C++ / Python / ROS SDK。
- 5
毫米级精度
绝对式编码器,2.4G 无线与 USB 有线传输。
- 6
三种配置
全身 65DOF、上肢 23DOF、双手 42DOF,可按需选择。
技术参数
| 全身款 | 65DOF(双臂 9×2、双手 21×2、腰部 5);4.2kg;8 小时;890×561×210mm;适用身高 160–180cm |
|---|---|
| 上肢款 | 23DOF(双臂 9×2、腰部 5);3.5kg;12 小时;750×561×168mm |
| 双手款 | 42DOF(双手 21×2);0.7kg;4 小时;180×210×140mm |
| 反馈 | 线性振动马达 |
| 系统 | Windows、Linux |
| SDK | C++ / Python / ROS,可适配主流机械臂及仿真模型 |
| 通讯 / 精度 | 无线 200Hz、有线 1000Hz;毫米级;绝对式编码器 |
应用场景
- 具身智能数据采集采集人类示范动作训练机器人。
- 机器人遥操作操作者动作直接映射到机械臂。
- 科研与高校实验室人机交互研究。
- 工业示教复杂工艺的动作示教。
落地服务
灵智妙境提供从选型、配置、部署到培训售后的完整交付,而不只是供货。
- 需求沟通了解场景、人数、场地与预算
- 方案配置设备选型、软件内容与清单
- 部署交付到场安装调试,联调验收
- 培训售后操作培训与长期维保支持
相关产品
想了解 DexCap 外骨骼数据采集系统 的落地方案?
告诉我们您的场景、规模和预算范围,我们给出选型建议与完整配置方案。

